Physical Systems Product Engineer · Seoul

현실의 문제를움직이는 제품으로.

고전압 BMS 통신·안전 로직, 모터 측정 리그, 수확 로봇 엔드이펙터, 계측 서비스까지. 처음 작동하는 실물을 빠르게 만드는 조용우입니다.

조용우
YONGWOO CHOSEOUL, KR

01 / FLAGSHIP SYSTEMS

대표 시스템 세 가지

직접 설계하고 만들어서 실제로 돌린 것들입니다.

01SNU Solar EV · BWSC 20272026

Vehicle electrical

HV BMS · CAN·I2C·SPI

Isolated Multi-bus BMS · Designed, Brought Up, Tested
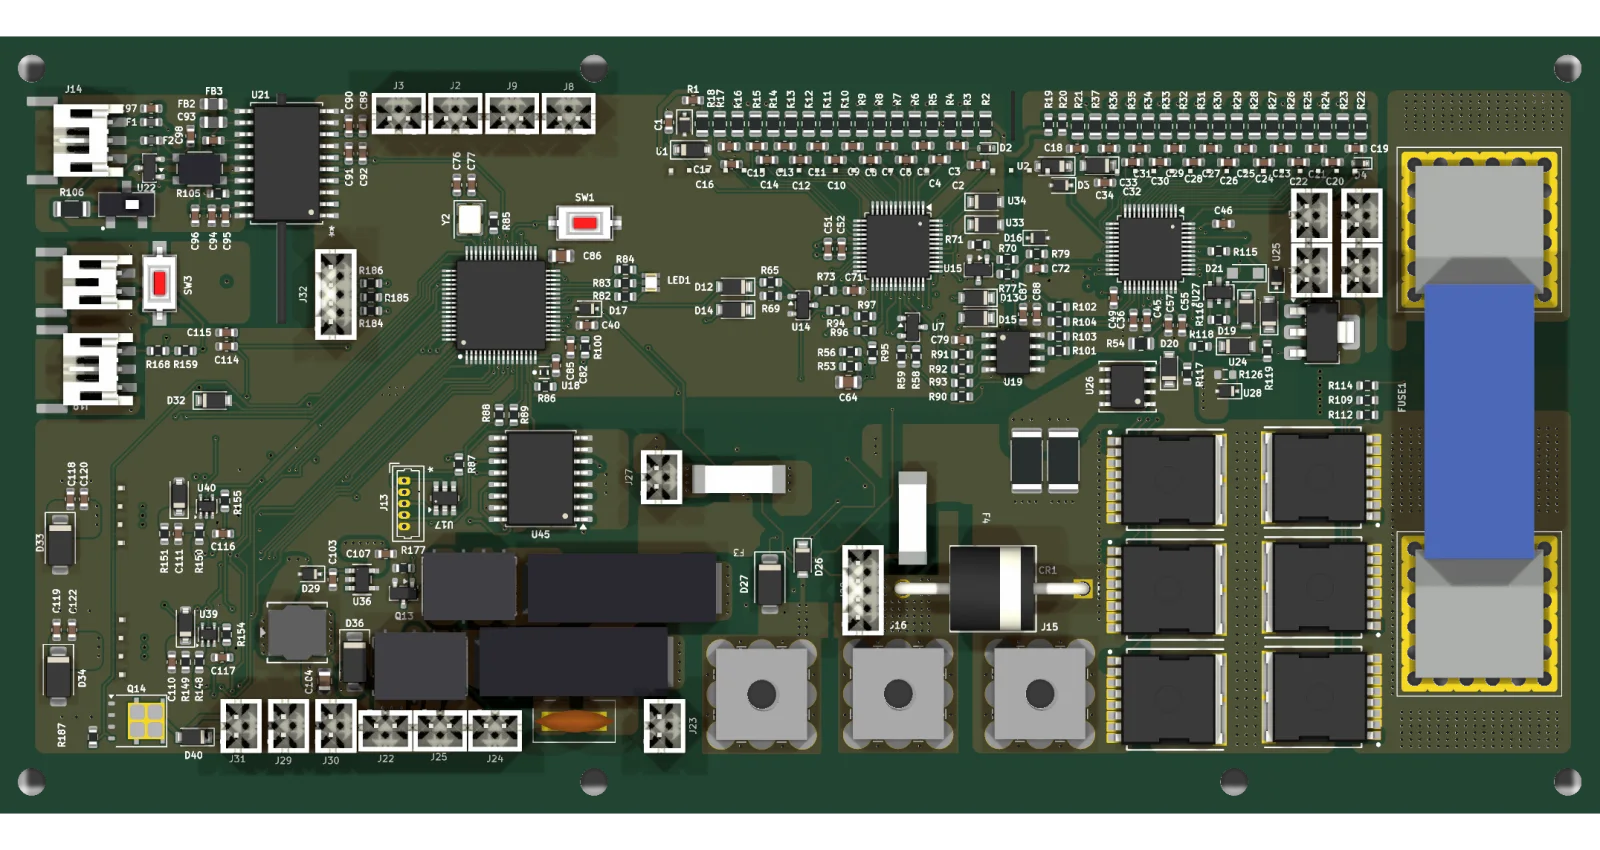
직접 설계한 고전압 BMS 6층 PCB의 3D 렌더

ROLESchematic · 6-layer PCB · Firmware · Validation

회로, 6층 PCB, 펌웨어를 직접 만들고 실보드에서 FET 차단과 과전압·과전류 보호 동작까지 시험한 고전압 BMS입니다.

MCU 하나로 셀 스택 AFE 2개(절연 I2C·CRC), 접촉기 드라이버 2개(SPI), 차량 CAN(절연, 자체 프로토콜·DBC)을 함께 돌립니다. 접촉기 전원 영역을 분리해, 반도체가 고장 나도 차가 안전상태로 가도록 만들었습니다.

2× I2C · SPI · isolated CAN
4 buses
FET on/off · OV/OC protection on hardware
Tested
semiconductor fault → safe state
Fail-safe
02Hardware build2026.02 — 10

Test rig

체인드라이브 다이나모미터

Chain-drive Motor Dynamometer

ROLEDesign & fabrication

마란드 모터를 측정하려고 만든 리그입니다. 모터 토크가 약해도 체인으로 싸게 연결해 측정합니다.

428 체인으로 동력을 전달해 체인이 버티는 한계까지 측정할 수 있습니다. 기어비는 기성 스프로킷만 바꿔 조정하고, 체인 길이가 달라지면 스윙암 각도를 볼트로 세밀하게 조절해 장력을 바로 맞춥니다.

03Collaborative research2025

Mechatronics · VR

VR Rider

4-DoF Motion Training System

ROLESystem integration · Team of 3

VR 전동킥보드의 움직임을 세 개의 커스텀 액추에이터와 4자유도 물리 피드백으로 연결한 연구 시스템.

서울대학교 2025 학생독립연구. Unity, STM32, VESC와 센서를 하나의 실시간 제어 흐름으로 통합했고, 실제로 타 보는 데까지 만들었습니다.

02 / SELECTED WORK

다른 경계에서 만든 것들

회사·연구실·고객 프로젝트에서 맡았던 일입니다.

04

Connected product

EXSCI R

Ground-Reaction Force Measurement Platform

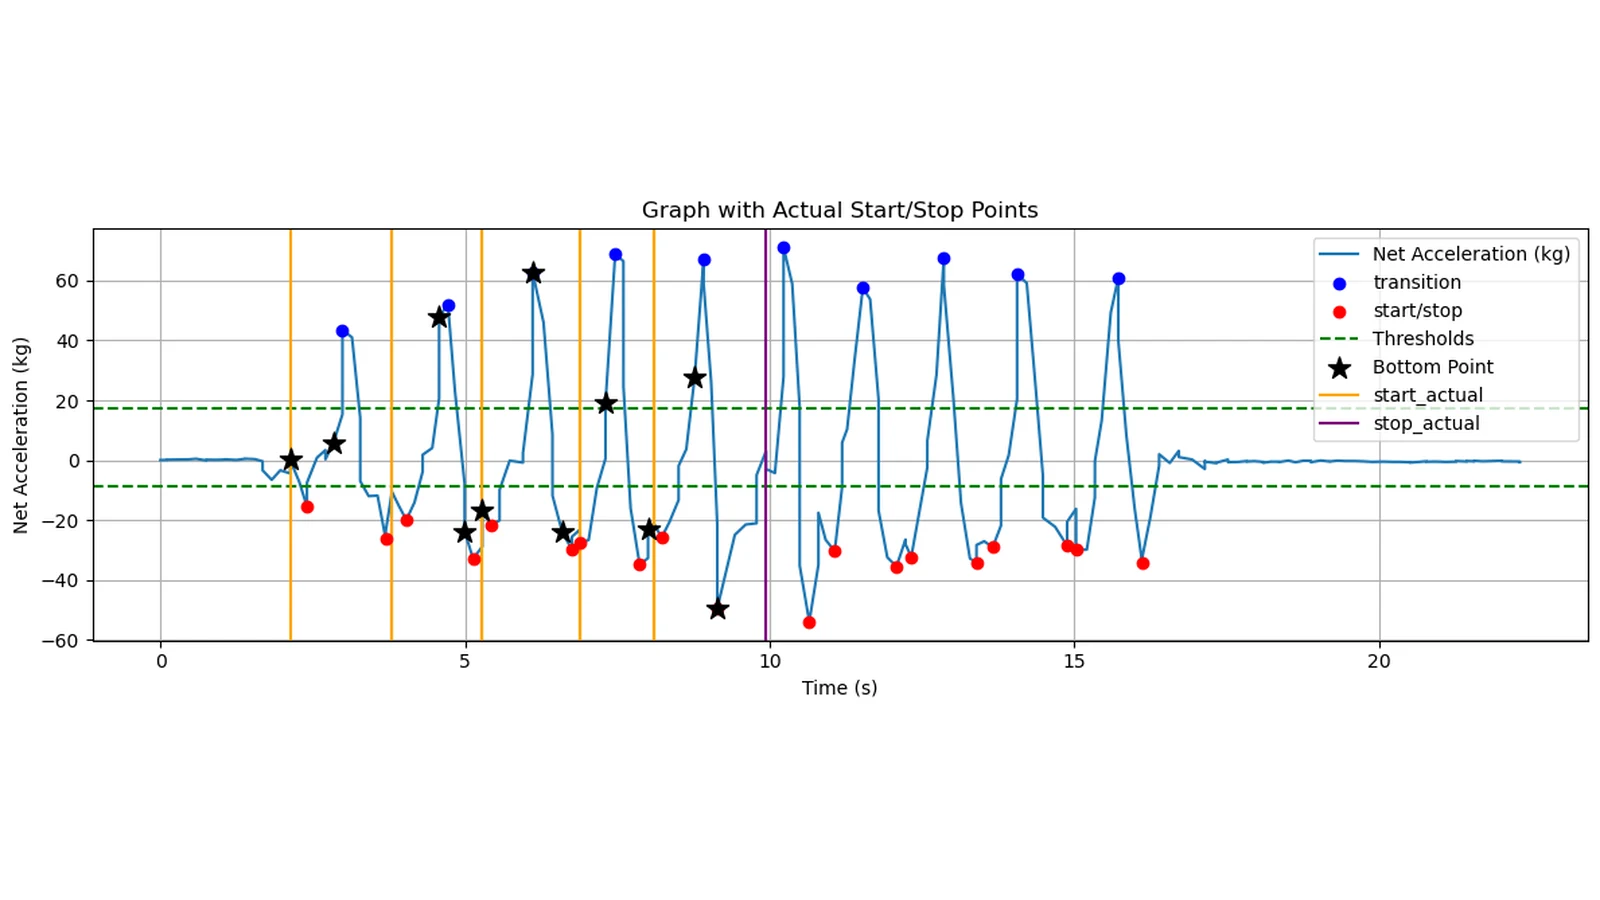
힘판 스쿼트 데이터에서 반복 구간과 최저점을 자동 검출한 그래프

하드웨어의 측정값을 운동 분석 결과로 바꾸고, 사용자가 바로 읽을 수 있게 전달합니다.

Windows BLE 브리지, 백엔드와 웹 인터페이스를 연결해 측정·저장·분석의 흐름을 구현했습니다.

ROLEProduct development · End-to-end software integration

  • BLE
  • .NET
  • Next.js
  • NestJS
05

Field robotics

농업 수확 로봇

Crop Harvesting End Effectors

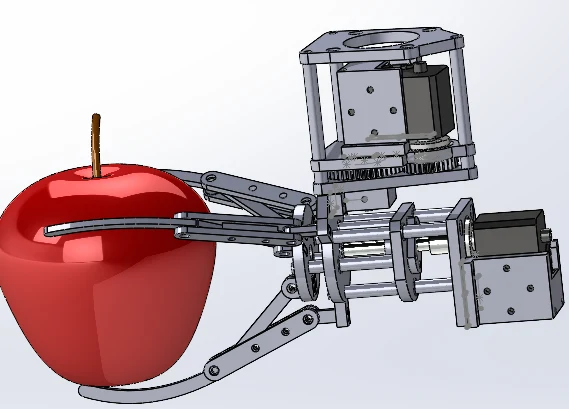
사과를 쥔 수확 그리퍼 CAD 렌더
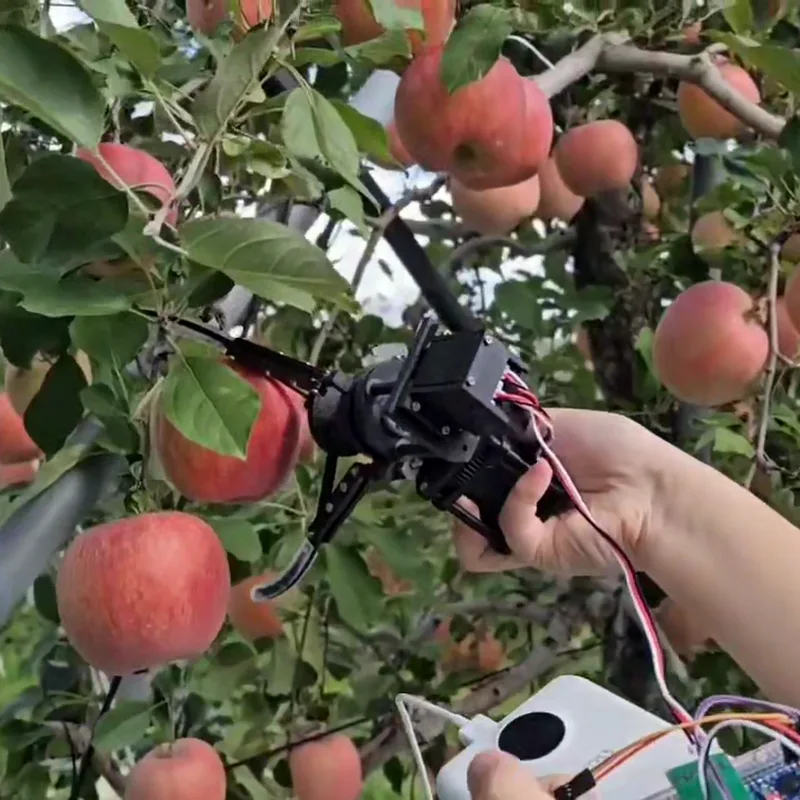
과수원에서 사과를 잡는 수확 그리퍼 시제품

서로 다른 작물과 재배 환경에 맞춰, 로봇이 실제로 수확할 수 있는 ‘손’을 만들었습니다.

사과와 엽채류용 엔드이펙터를 CAD·제작·시험을 반복하며 V1부터 V5까지 실물로 고쳐 나갔습니다.

ROLEHardware intern · Mechanism design

  • Mechanism
  • CAD
  • Fabrication
  • Field test
06

Robotics · Vision

조리 공정 자동화

Robotic Food-Process Automation

반복적인 조리 작업을 맞춤형 공압 장치와 비전 모델이 함께 수행하도록 만든 자동화 프로젝트.

Blender 합성 데이터로 학습한 탐지 모델을 실제 장치 제어에 연결했습니다.

ROLEMechanism & vision integration

  • Pneumatics
  • Synthetic data
  • YOLO
  • Control

EARLY / HIGH SCHOOL RESEARCH

고등학교 때 공동으로 한 연구. 공개 레포에 원본 기록이 있습니다.

07

High-school research

접이식 저유속 수차

Foldable Low-flow Hydro Turbine

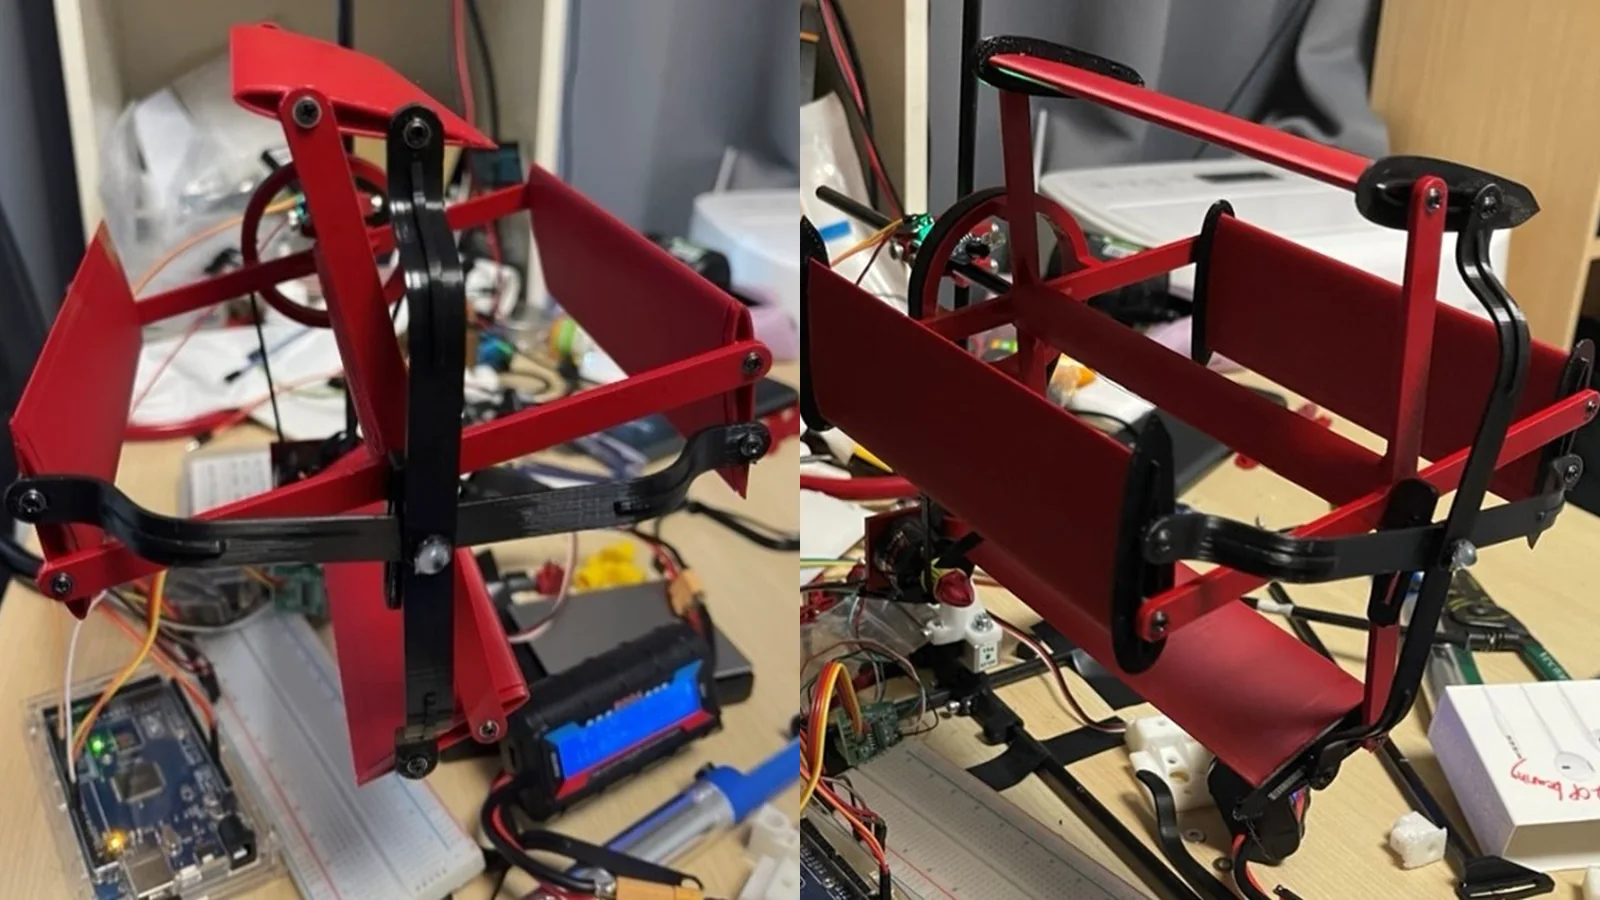
저유속 수차의 CAD 설계와 제작된 프로토타입

낮은 유속에서도 작동하도록 접히는 날개 구조를 만들고, 해석과 실물 실험으로 시험했습니다.

0–360° 조건을 자동화해 네 가지 형상의 CFD 144케이스를 돌리고, 프로토타입과 Arduino 계측으로 이어갔습니다. 한화 사이언스 챌린지 대상과 KSEF 은상을 받은 공동 연구입니다.

ROLETeam research · Design & experiment

  • CFD
  • Automation
  • Fabrication
  • Experiment
08

High-school research

Cycloidal Propeller

Effects of Wing Fences and Relative Curvature

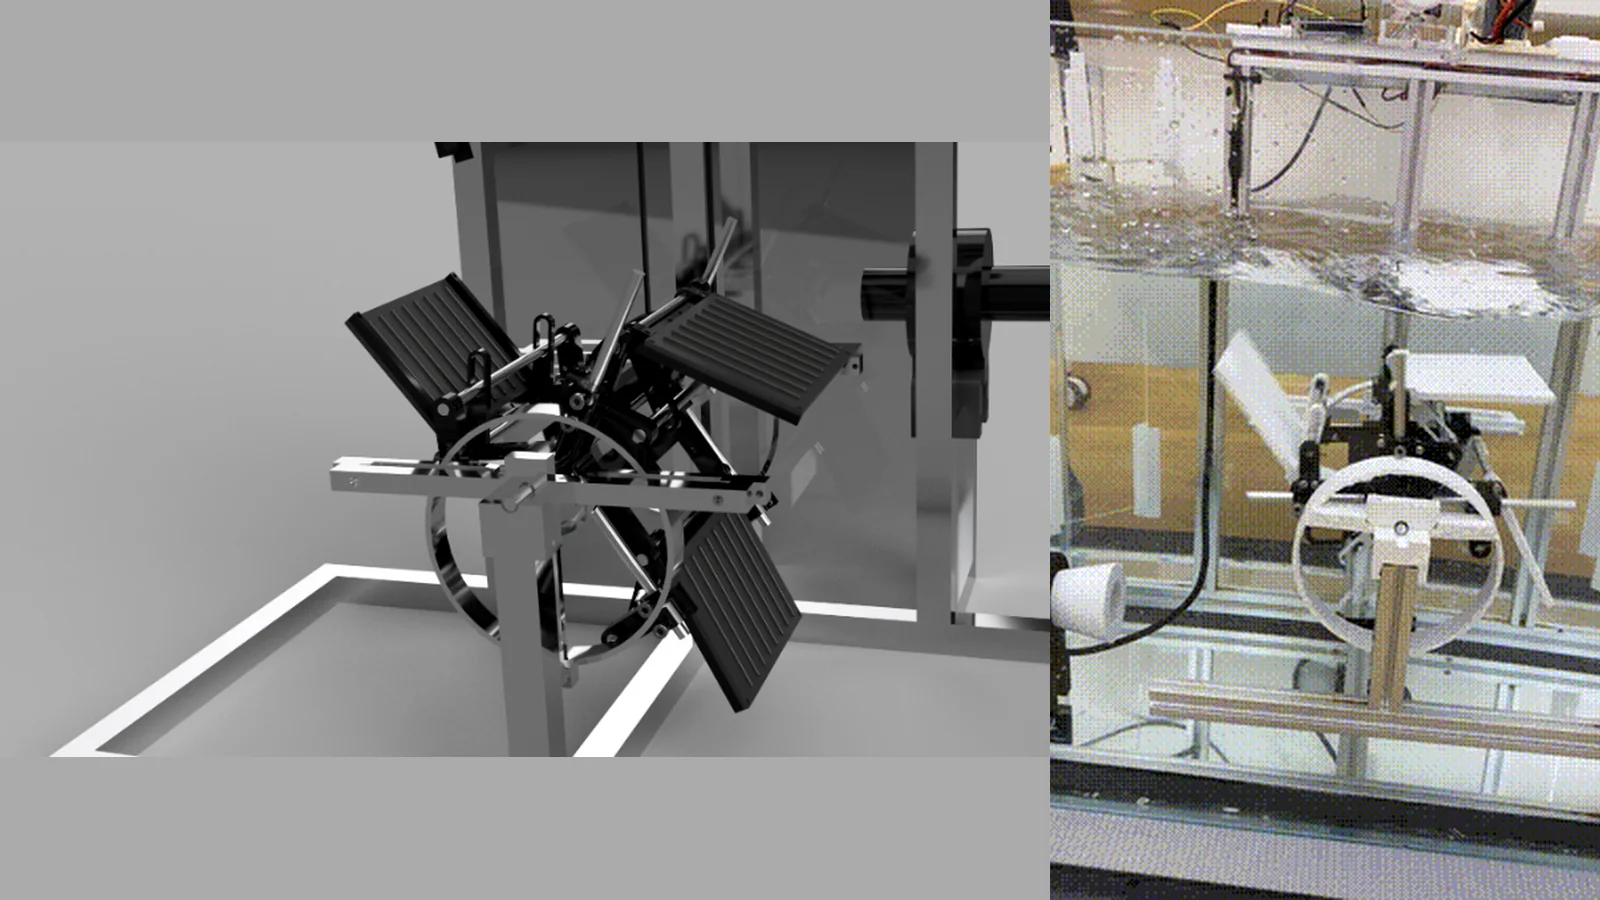
제작된 사이클로이달 프로펠러 프로토타입

Wing Fence와 상대 곡률이 사이클로이달 프로펠러의 추력·효율·소음에 미치는 영향을 비교했습니다.

예상과 달랐던 결과까지 숨기지 않고, 여러 날개 형상을 CFD와 실험 데이터로 검토한 공동 연구입니다.

ROLETeam research · Simulation & experiment

  • CFD
  • Test rig
  • Data analysis

회사·고객 프로젝트는 공개 가능한 범위만 적었습니다.

03 / HOW I BUILD

다루는 것들

기계, 전자, 소프트웨어를 한 사람이 같이 다룹니다. 그래서 부품 하나를 바꿀 때 나머지가 어떻게 따라 바뀌는지 압니다.

  1. A

    Mechanism

    물리 세계를 설계합니다

    요구사항과 제약조건을 메커니즘으로 바꾸고, CAD·가공·3D 프린팅으로 빨리 만들어 실물로 맞춥니다.

    SolidWorks · Fusion 360 · AutoCAD · CFD · ROS2
  2. B

    Intelligence

    신호를 판단으로 바꿉니다

    센서 데이터를 다루고, 현장에서 구하기 어려운 데이터는 합성해 알고리즘의 출력을 실제 동작으로 연결합니다.

    Python · PyTorch · TensorFlow · YOLO · Data analysis
  3. C

    Interface

    사람이 쓰는 제품으로 끝냅니다

    하드웨어와 알고리즘을 사용자가 이해하고 조작할 수 있는 서비스로 만들고 배포·운영까지 이어갑니다.

    TypeScript · React · Next.js · NestJS · BLE

04 / NOW

지금 만드는 차

두 학생 팀의 전기팀에서 대회용 차를 만듭니다.

01

Safety-critical vehicle systems

SNU Formula · Electrical

Electrical team

Formula Student 전기차의 accumulator, AMS/BMS와 전장 아키텍처를 규정·안전 요구사항에서 출발해 설계합니다.

  • Electrical architecture
  • KiCad
  • AMS / BMS
02

Solar race vehicle · BWSC 2027

SNU Solar EV · Electrical

Electrical team

BWSC 2027에 나갈 태양광 전기차의 HV BMS와 SS 릴레이 보드를 설계하고, 인휠 모터 시험 지그를 만들어 시험합니다.

  • HV BMS
  • SS relay
  • In-wheel motor
  • KiCad

05 / ABOUT

어떻게 일하는지

서울대학교에서 공부하며 로봇 스타트업, 계측 제품과 연구 프로젝트를 오갔고, 지금은 SNU Formula와 SNU Solar EV 전기팀에서 차량 전장을 설계하고 있습니다.

대회용 차는 한 대뿐이라 통계적 검증 대신 실측하고 바로 고쳐서 맞춥니다. 싸게, 빨리, 일단 돌아가게 만드는 쪽이 제 강점입니다.

Experience

최근 작업
  1. SNU Formula · Electrical Team

    Formula Student 전기차 accumulator·BMS 설계와 BSPD·PPS 회로 개발

  2. SNU Solar EV · Electrical Team

    BWSC 2027 태양광 전기차 HV BMS·릴레이 보드 설계와 인휠 모터 시험

  3. 메타파머스 · Hardware Team

    과채류·엽채류 수확 로봇 엔드이펙터 설계와 제작

  4. EXSCI R · Product Development

    지면반력 측정·분석 플랫폼과 데이터 분석 로직 개발

  5. LawEasy · Web Development

    온라인 등기 플랫폼과 문서 처리 자동화 개발

  6. 피플즈리그 · Robotics

    조리 자동화 장치, 합성 데이터셋과 비전 제어 시스템 개발

Education

서울대학교

식물생산과학부

서울과학고등학교

34기 전교회장 · 메이커 동아리 사고뭉치 회장

Recognition

  • 2023 한화 사이언스 챌린지 대상
  • 2023 KSEF 은상
  • 2021 한국정보올림피아드 전국 은상

06 / CONTACT

움직여야 할문제가 있나요?

로봇, 제품 프로토타입, 하드웨어와 연결되는 소프트웨어에 관한 이야기를 환영합니다.

이메일 보내기
Seoul, Koreauugh73510@snu.ac.kr